仿真硅胶+真实器械兼容,上消化道内镜模型如何还原进镜手感?
上消化道内镜培训的体系化建设已取得进展,但培训标准不统一、基层资源匮乏、教学模式滞后等结构性问题依然突出。46.5%的培训者反映难以获得培训仿真模型,50%的培训者对急诊内镜缺乏信心,传统”师徒制”难以让年轻医师建立稳定的进镜手感。一套高仿真上消化道内镜模型,正是破解这一培训困局的关键载体。
一、行业断层:资源与能力双重失衡
当前县域医院平均仅配置2.6名消化内镜医师,其中具备三、四级手术能力的不足25%,专业人才短缺已成为制约基层专科能力的瓶颈。与此同时,一项针对胃肠病学培训者的审计显示,46%的培训者在过去12个月内仅参与1至5例急诊上消化道出血内镜操作,50%的培训者对急诊内镜缺乏信心,主要障碍包括服务压力、缺乏正式的急诊内镜排班以及竞争性的临床任务。
这种”资源与能力双重失衡”的背后,是传统培训模式的局限——陡峭的学习曲线、有限的实践机会、缺乏实时反馈和指导,导致年轻医师即便熟悉解剖图谱,也难以在真实操作中建立稳定的进镜手感与空间判断。
二、进镜手感为何难以还原
上消化道内镜操作的“手感”,本质是器械在口腔、咽部、食管、胃及十二指肠连续结构中推进、旋转、反转时的阻力反馈与空间判断。这一手感高度依赖两点:一是解剖结构的真实还原,二是真实器械在模型中的兼容操作。若模型材质失真、路径不连续,或无法使用真实内镜器械,学员练出的”手感”便无法迁移到临床。
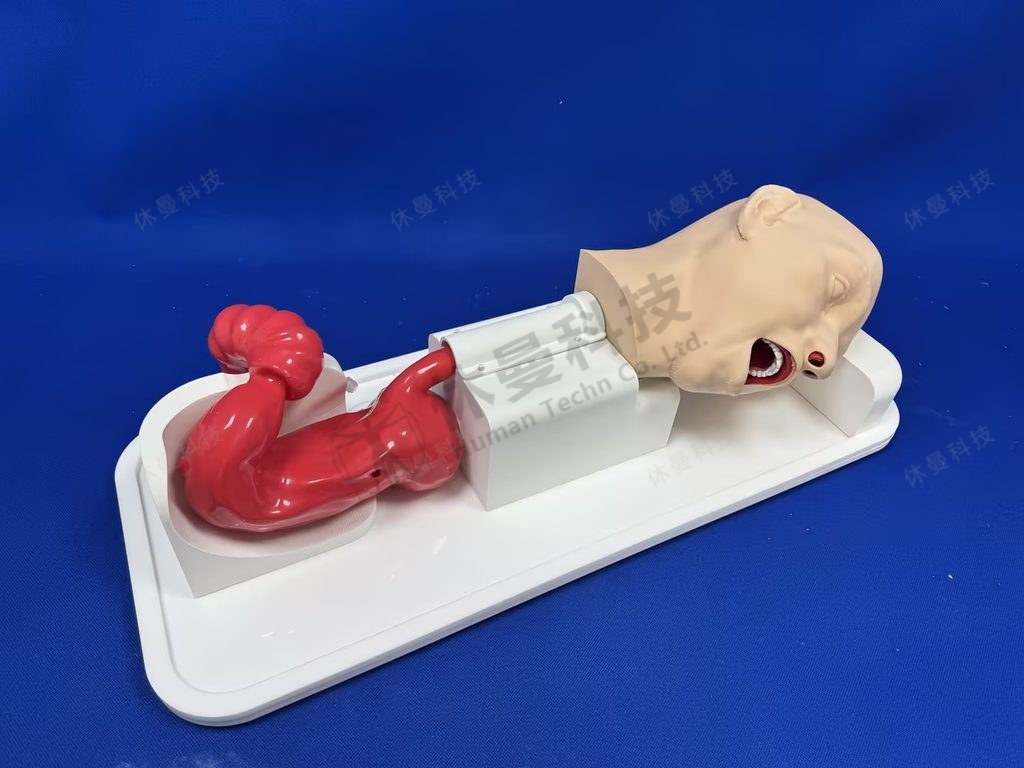
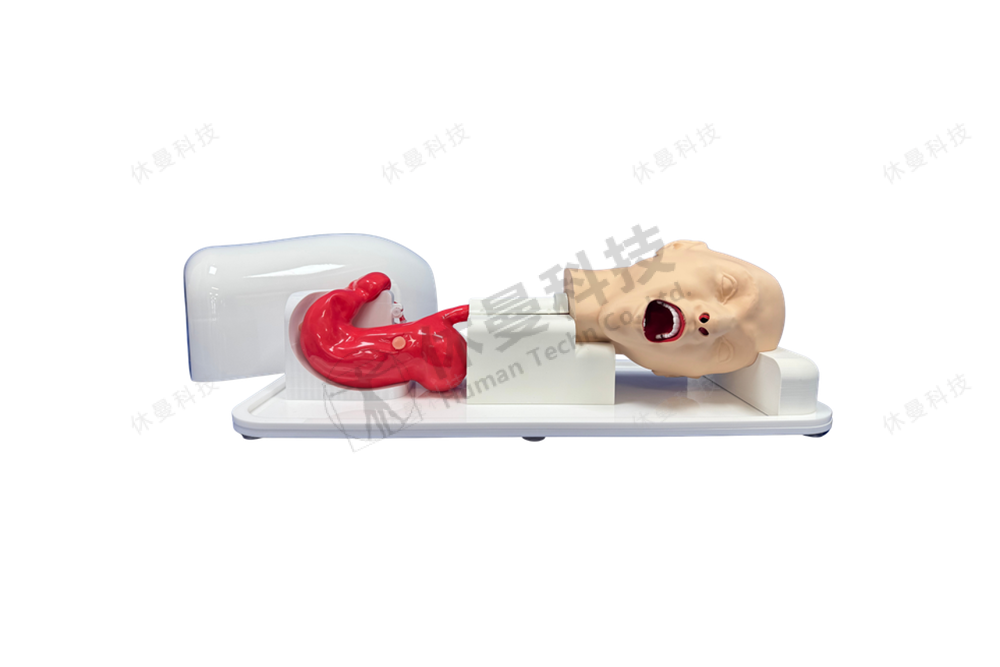
上消化道内镜模型采用仿生弹性硅胶材质,基于人体真实CT/MRA数据三维重建,利用专利配方特殊硅胶为原料3D打印成型,1:1再现人体消化道的空间结构、各节段及精细尺寸。正是这一从数据到结构的还原,为真实器械兼容与进镜手感训练奠定了物质基础。
三、连续路径与真实器械还原手感
上消化道内镜模型模拟口腔、咽部、食管、胃及十二指肠等连续结构,训练胃镜从口腔插入至十二指肠的完整操作流程。学员可在模型上使用真实器械完成推镜、拉镜、旋镜、抬镜及反转观察等操作,体会器械在不同结构中的阻力变化与空间约束。
模型采用无毒害仿真人体硅胶制作,材质柔软、触感逼真,仿真度高。配合模块化设计,模型包含入口端(鼻腔、口腔)、通路端(食道、胃、十二指肠)及功能端(胆管、胰管)的全套解剖构造,涵盖贲门、幽门等关键生理标志点,使进镜、定位、反转观察的每一个动作都能在真实解剖参照下反复练习。
四、病变模块支撑规范训练
进镜手感的训练,最终要服务于临床诊疗。上消化道内镜模型在胃部设置胃溃疡、胃息肉等病变,支持冷刀和电刀等不同类型的切除手术训练,并可在食管及胃内不同部位设置息肉、隆起、溃疡等典型病变,训练病变寻找、镜下识别及位置判断。
这一设计使模型从”练进镜”延伸到”练处置”,支持经鼻内镜插入、食道镜/胃镜/十二指肠镜检查与病变识别、活检/息肉切除/夹闭/套扎,乃至逆行性胆管胰管造影(ERCP)等多术式训练,为医院消化内科、内镜中心提供从基础操作到高级内镜的梯度化训练载体。
结语
上消化道内镜培训的核心矛盾,在于”标准化能力”与”不均衡资源”之间的张力。破解之道,是让每一位年轻医师都能在接触真实患者前,借助高仿真模型完成从进镜到手感、从定位到处置的完整训练闭环。面向医院消化内科的规范化培训需求,休曼科技有限公司上消化道内镜手术训练模型以真实CT/MRA数据三维重建、仿生弹性硅胶材质与真实器械兼容为支撑,为消化内镜医师的进镜手感训练提供了高仿真、可复用的标准化平台。